NVIDIA Isaac ROS 5.0 lanza flujos agentic y soporte para ROS Lyrical y Ubuntu 24.04
La nueva versión de Isaac ROS acelera el desarrollo de robots con modelos AI físicos y paquetes GPU, introduciendo flujos agentic y compatibilidad con la última plataforma ROS.
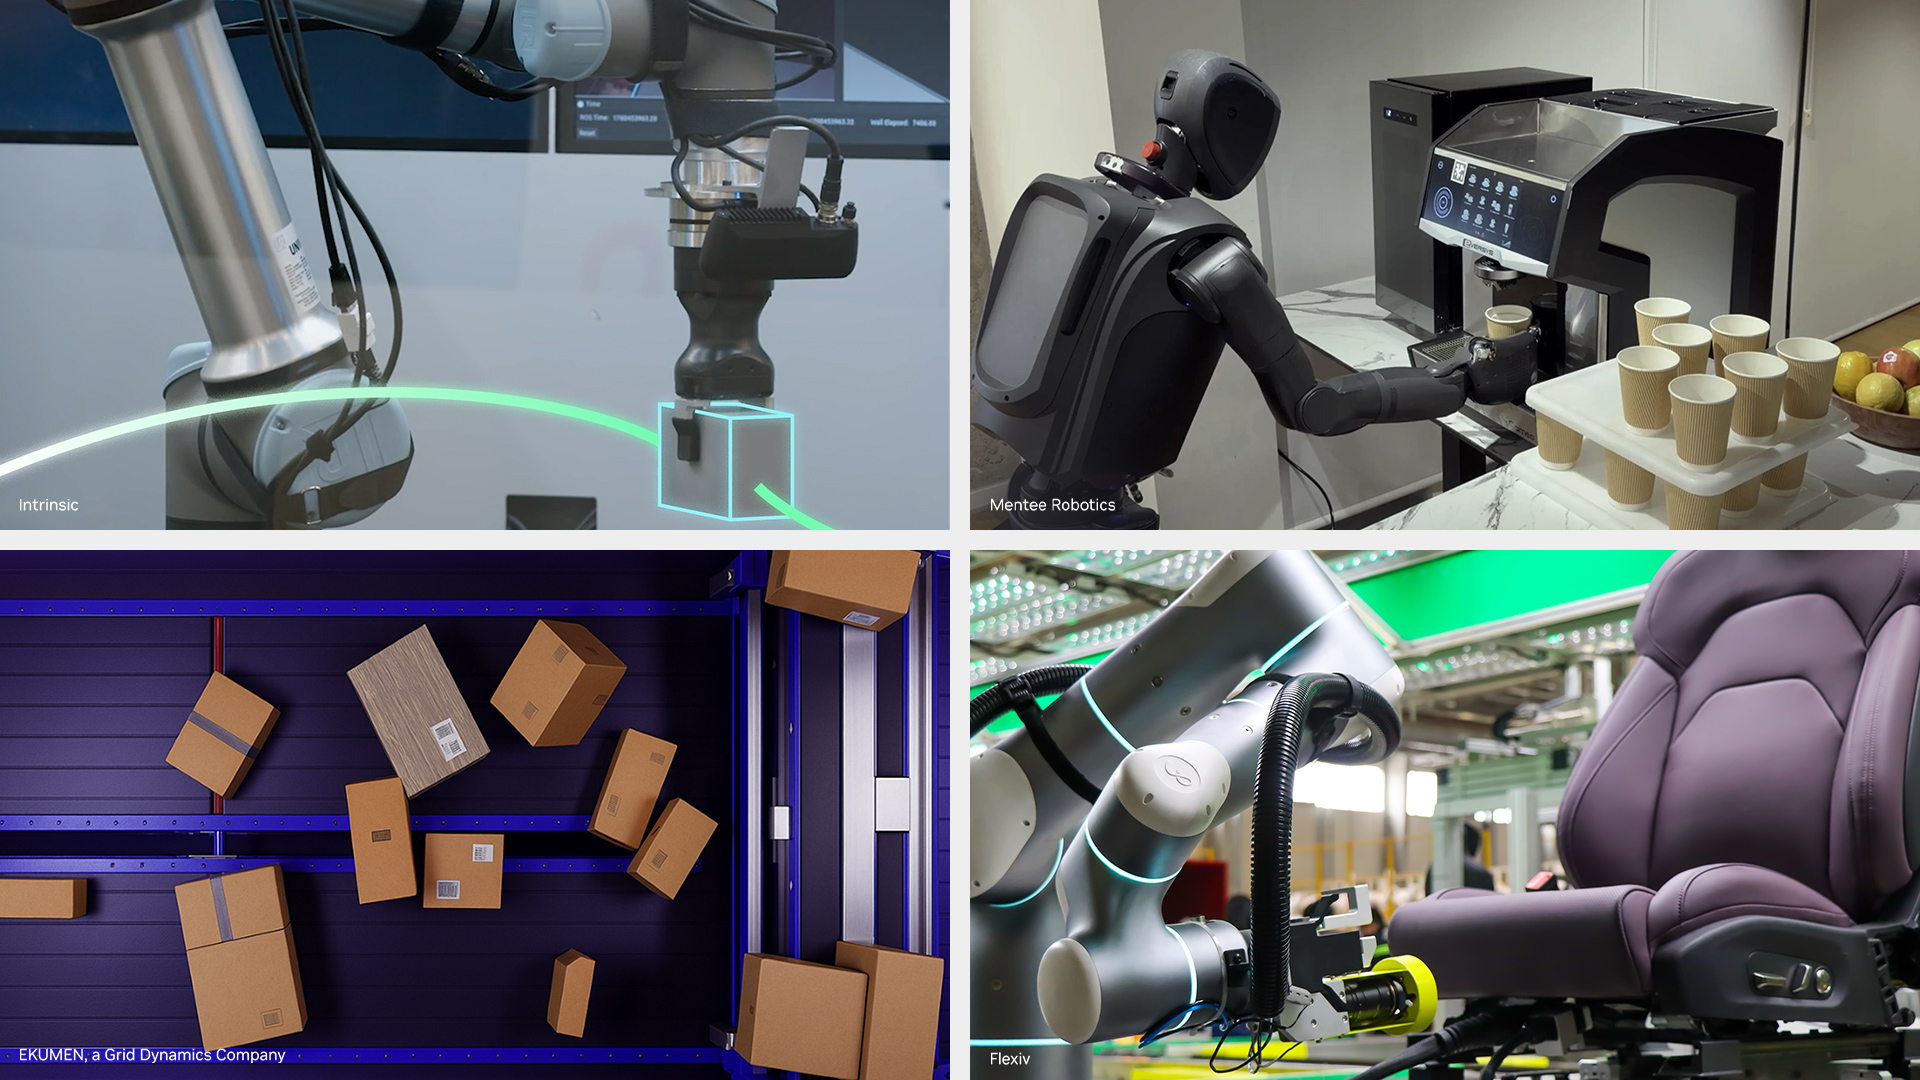
Isaac ROS 5.0 llega con un conjunto de paquetes acelerados por GPU sobre ROS, y se presentó en ROSCon Toronto. La actualización trae flujos agentic que permiten a los agentes AI automatizar tareas de codificación y optimizar modelos de percepción.
El soporte oficial para ROS Lyrical y Ubuntu 24.04 abre un camino a la última versión de ROS sin sacrificar el rendimiento. NVIDIA contribuyó una interfaz estándar de manejo de datos que funciona en CPUs y GPUs, y CUDA ofrece un ejemplo de aceleración.
Entre los nuevos componentes destacan:
- Skills de configuración y manipulación: flujos reutilizables que los agentes AI pueden emplear para configurar entornos y tareas de manipulación.
- FoundationStereo: afinación de modelos de percepción estéreo para cámaras y entornos específicos.
- FoundationPose: biblioteca de inferencia que acelera la estimación y seguimiento de poses de objetos hasta 5,5‑veces.
- Pick and Place: habilidad autónoma que conecta detección, estimación de profundidad y salida de pose.
El ecosistema de ROS también adopta la filosofía agentic. AgenticROS, impulsado por RealSense, conecta Isaac ROS con modelos NVIDIA Nemotron y blueprints de NemoClaw, mientras RealSense perfecciona cámaras estéreo D585 Pro y un SDK abierto para Jetson Thor.
Intrinsic lanza la Open Machine Tending Solution, un caso de uso industrial que utiliza FoundationPose para detectar y manipular piezas sin fixtures rígidos. El repositorio está disponible en intrinsic‑omts y la suite de servicios en intrinsic‑core.
Otras empresas integran la plataforma: Seeed Studio combina Isaac ROS con reBot Arm en Jetson Thor; Magna usa Isaac ROS y Isaac Sim para pruebas hardware‑in‑the‑loop y despliegues de modelos en manufactura; Flexiv integra la Rizon 4 con Isaac ROS y Sim.
Herramientas de soporte, como Prefix.dev y Foxglove, facilitan la creación de entornos reproducibles y la visualización en tiempo real de tópicos ROS.
En resumen, Isaac ROS 5.0 consolida la colaboración entre desarrolladores y agentes AI, ofreciendo herramientas que reducen el tiempo de entrega de aplicaciones robóticas de alta performance.
