Infineon apuesta por RISC‑V en controladores zonales para automoción
En su charla en Hot Chips 2026, Infineon describió cómo la arquitectura RISC‑V puede cubrir los requisitos de latencia, consumo y seguridad de los microcontroladores automotrices.
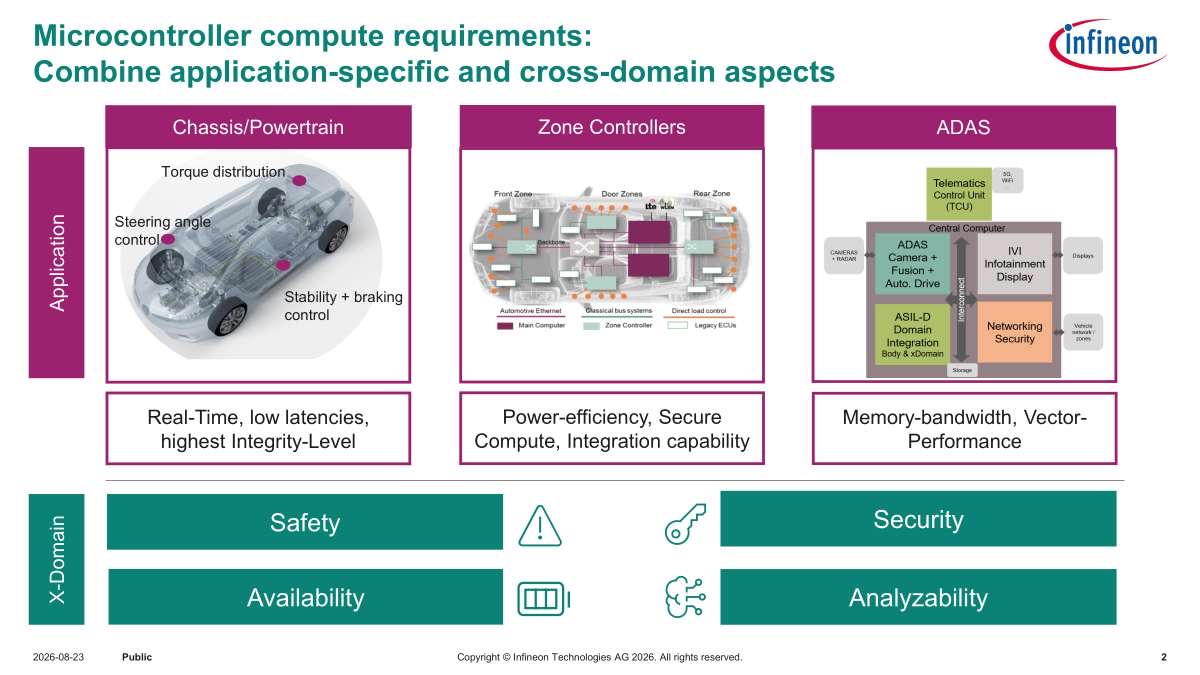
Infineon presentó en Hot Chips 2026 una visión de la arquitectura de controladores automotrices basada en RISC‑V. La compañía partió del reto de los microcontroladores: los dominios de chasis, tren motriz y ADAS exigen baja latencia, alta eficiencia energética y seguridad certificada, todo en un único chip.
El discurso describió la transición de la arquitectura tradicional de dominios a una arquitectura zonal, donde los controladores de zona sustituyen a los ECUs distribuidos. Dos caminos se evaluaron: la opción A, con controladores zonales inteligentes que consolidan funciones y gestionan la distribución de energía local; y la opción B, que mantiene los controladores como simples agregadores de I/O. Infineon defendió la opción A, argumentando que al mantener los bucles de control críticos en la zona y centralizar la lógica global, se reduce la superficie de ataque, se simplifica el mantenimiento y se ahorra peso y coste del arnés de cableado.
En cuanto a los requisitos de tiempo real, la compañía señaló que los bucles de control de motor eléctrico requieren plazos menores a 10 ms y latencias de interrupción en decenas de nanosegundos, mientras que funciones estratégicas como la gestión del vehículo pueden tolerar latencias de varios segundos. Para cubrir esta heterogeneidad, Infineon propone un controlador zonal superintegrado que combine un núcleo MCU con una isla MPU, delegando cargas no críticas a una pila POSIX adaptativa. Esta arquitectura permite arranques y reactivaciones más rápidos que un SoC completo y facilita la escalabilidad de L2 a L3.
El argumento central para elegir RISC‑V es la apertura del ISA. Un conjunto de instrucciones libre evita el lock‑in de IP, facilita el intercambio de conocimiento y potencia sinergias entre automoción, IoT e industrial. Infineon destacó la necesidad de perfiles estándar dentro del RVI AUTO‑SIG, partiendo de RV32E/I/M/U y añadiendo extensiones como supervisor mode, punto flotante, vectores o hipervisor según la aplicación. La estandarización del ISA es solo una parte; la verdadera diferenciación recae en la microarquitectura, la latencia de instrucciones, la coherencia de caché y características de seguridad como lock‑step y seguimiento de errores.
Infineon también subrayó la importancia de la virtualización basada en RVM para alojar múltiples dominios de software de forma aislada. Sin embargo, el éxito de RISC‑V en automoción dependerá de la disponibilidad de toolchains calificadas, de la compatibilidad de hardware‑software y de la capacidad de los proveedores de silicon para ofrecer soluciones automotrices certificadas.
En resumen, la charla posiciona a RISC‑V como una opción viable para los futuros controladores zonales, siempre que el ecosistema de herramientas y la arquitectura del SoC estén alineados con los estrictos requisitos de seguridad y rendimiento del sector automotriz.